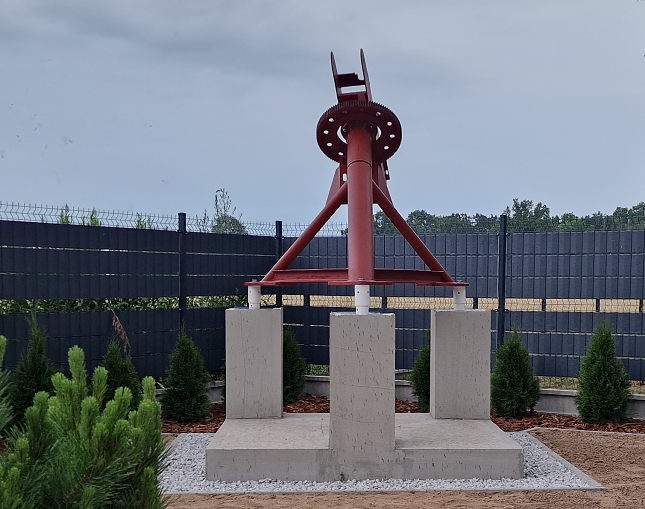
Jako podstawa anteny parabolicznej (obecnie o średnicy 1.8m - docelowo 5m) służy montaż paralaktyczny. Posiada dwie osie obrotu: deklinacji i rektascensji. Obecnie po przeniesieniu z innej lokalizacji jest rozłożony na mniejsze części i podlega renowacji. Poniżej zdjęcia z ponownego montażu w docelowym miejscu. Jest wykonany fundament, w postaci trzech słupów nośnych, na których posadowiona jest podstawa. Pomiędzy słupami, a łapami montażu znajdują się tuleje regulacyjne, służące do precyzyjnego ustawienia kątów nachylenia/obrotu całości.
Pierwotnie na obu osiach wykonane były podziałki, służące do identyfikacji ustawień kierunku obserwacji. Oczywistym jest, że nie było to dobre rozwiązanie więc zostaną zamontowane przetworniki kąta w postaci enkoderów absolutnych, które będą przekazywać informację o położeniu anteny z dokładnością ~0.09°
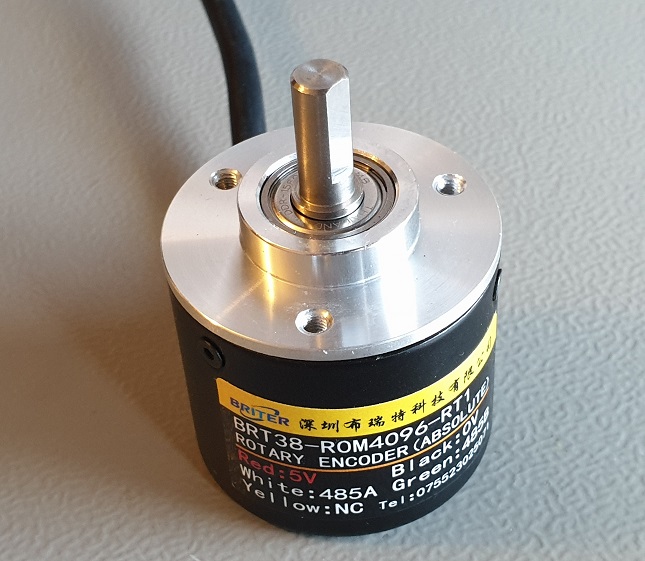
Zdecydowałem się na 12 bitowy (4096 kroków) enkoder absolutny z interfejsem RS-485 (Rys. 2). Biorąc pod uwagę stosunkowo niską zdolność rozdzielczą anteny dla częstotliwości 1421MHz, dokładność zastosowanych enkoderów jest wystarczająca.
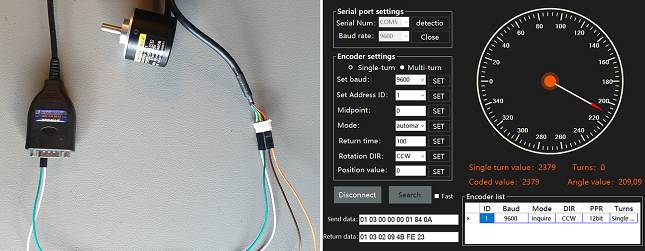
Urządzenie posiada możliwość konfiguracji parametrów pracy (Rys. 3), co może być przydatne podczas użytkowania. Między innymi można zmieniać prędkość transmisji (baud-rate: 9600-115200), adres ID - niezbędne przy podłączeniu na magistralę kilku/kilkunastu urządzeń, czas odpowiedzi (>20ms) i najważniejsze: punkt "zerowy". Pozwala to na zamontowanie enkodera w dowolnej pozycji i po przeprowadzeniu kalibracji ustawienia anteny - wyzerowania enkoderów, bez konieczności zmiany ich pozycji na konstrukcji osi.
Inteligentne sterowanie ruchem radioteleskopu
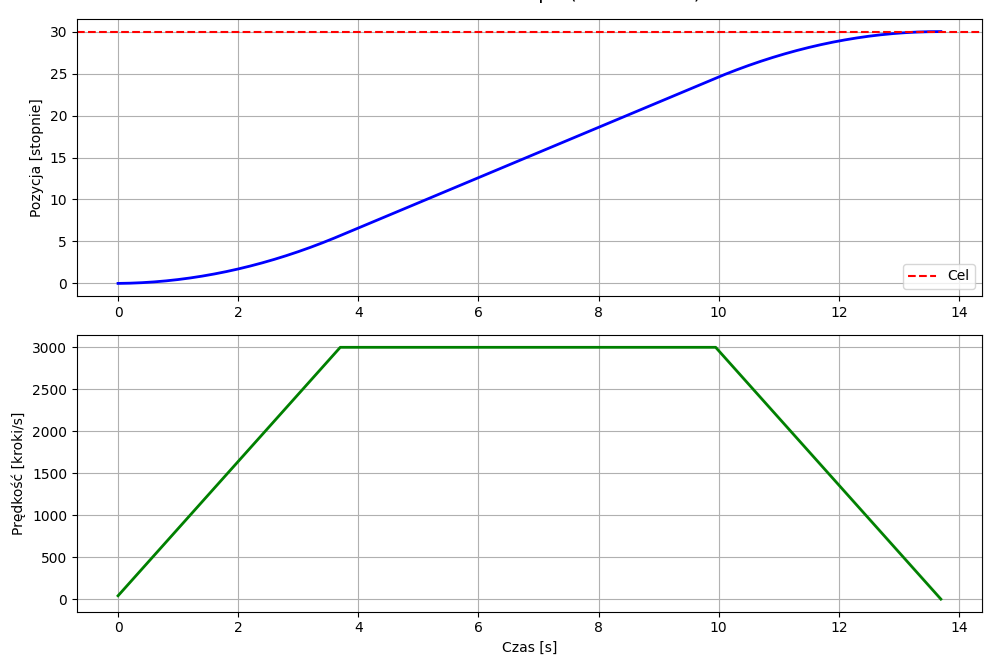
Zastosowałem algorytm trapezoidalnego profilu prędkości (Rys. 4.) sprzężony z modelem fizycznym drogi hamowania. System nie "zgaduje" kiedy zwolnić – oblicza w czasie rzeczywistym 20 razy na sekundę.
Kluczowe elementy algorytmu:
- Rampa Przyspieszenia: silniki nie startują gwałtownie. Prędkość narasta liniowo zgodnie z zadanym parametrem ACCELERATION [steps/s2], co chroni przekładnie i zapobiega gubieniu kroków.
- Inteligentny punkt hamowania: system stale oblicza drogę potrzebną na zatrzymanie przy obecnej prędkości, korzystając ze wzoru:
gdzie v to aktualna prędkość, a a to maksymalne dopuszczalne opóźnienie. Dopóki dystans do celu jest większy niż Sstop, antena porusza się z maksymalną prędkością projektową.
- Idealne "zero": ze względu na rozdzielczość enkoderów (12-bit, ok. 0.09∘), system posiada zdefiniowaną "strefę martwą". Zapobiega ona oscylacjom silników wokół celu, wyłączając napęd dokładnie wtedy, gdy antena znajdzie się wewnątrz marginesu błędu enkodera.
Rezultat: antena porusza się po optymalnej krzywej:
- Start: płynne przyspieszenie.
- Przejazd: stabilna prędkość maksymalna.
- Hamowanie: rozpoczyna się w ostatnim możliwym momencie, kończąc się idealnie na celu bez żadnych przeregulowań (overshoot).
Profil ruchu anteny przedstawiam na poniższym rysunku (Rys. 5.). Widać trapezowy profil, gdzie przez 3.7 sekundy montaż powoli się rozpędza, następnie porusza się z pełną prędkością i na koniec, po wyliczeniu odpowiedniego momentu zaczyna hamować aby po 3.7 sekundy trafić w ustawiony cel.